تقترب الروبوتات من مرحلة جديدة في تطورها، مع ظهور تقنيات ذكاء اصطناعي تتيح لها الاستفادة من المحاولات الفاشلة وتعديل سلوكها لتحسين أدائها، بدلًا من الاعتماد المستمر على التدخل البشري وإعادة البرمجة.
وتعتمد هذه التقنيات على تحليل نتائج التجارب السابقة، واستخدامها لتطوير القرارات والحركات اللاحقة، ما قد يجعل الروبوتات أكثر قدرة على التعامل مع المهام المتغيرة والظروف غير المتوقعة.
ويُعد التعلم المعزز من أبرز الأساليب المستخدمة في هذا المجال، إذ يسمح للأنظمة بتطوير أدائها عبر التفاعل مع البيئة وتقييم نتائج أفعالها. فعندما يفشل الروبوت في التقاط جسم أو وضعه في المكان الصحيح، يمكنه الاستفادة من بيانات المحاولة لتعديل مسار الحركة أو قوة الإمساك أو طريقة تنفيذ المهمة.
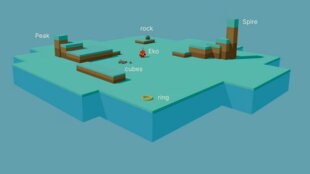
وفي هذا الإطار، قدمت دراسة بحثية بعنوان «Fail2Progress»، ضمن أعمال مؤتمر التعلم الروبوتي لعام 2025، أسلوبًا يستفيد من إخفاقات الروبوتات في الواقع لإنشاء سيناريوهات محاكاة تساعد على تحسين أدائها في مهام التعامل مع الأجسام وتنظيمها.
وتسهم بيئات المحاكاة الرقمية في تقليل الوقت والتكاليف اللازمة للتدريب، إذ تسمح باختبار حركات واستراتيجيات متعددة دون الحاجة إلى تنفيذ كل تجربة باستخدام روبوت فعلي، فضلًا عن الحد من مخاطر إتلاف المعدات أو الأجسام المستخدمة.
وقد تفتح هذه التطورات آفاقًا جديدة لاستخدام الروبوتات في المصانع والمستودعات، حيث يمكنها تحسين عمليات التقاط المنتجات وفرزها وترتيبها، إلى جانب التكيف مع التغييرات التي تطرأ على بيئة العمل دون الحاجة إلى إعادة تدريب النظام بالكامل في كل مرة.
لكن هذه الإمكانات لا تزال تواجه تحديات، أبرزها صعوبة نقل المهارات المكتسبة في المحاكاة إلى العالم الحقيقي، بسبب الاختلافات في الاحتكاك والأوزان والإضاءة ودقة المستشعرات، فضلًا عن الحاجة إلى بيانات تدريب موثوقة واختبارات تضمن سلامة الأداء.
ومع استمرار الأبحاث، قد تصبح الروبوتات أكثر مرونة في التعلم والتكيف، إلا أن تطوير أنظمة قادرة على التعامل الموثوق مع مواقف جديدة دون تدخل بشري مستمر لا يزال يتطلب مزيدًا من التجارب والتقدم التقني.